

Kuidas RTCP tehnoloogia lihtsustab keerulist pinnatöötlust
Apr 16, 2026
Jäta sõnum
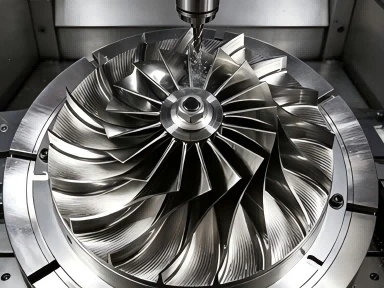
Täppistootmise kõrgete panustega{0}}maailmaskeeruline pinnatöötlus-nagu turbiinilabade, tiivikute, vormiõõnsuste ja meditsiiniliste implantaatide puhul-on pikka aega olnud CNC-võimekuse ülim test. Need vabas vormis-orgaanilised geomeetriad nõuavad 3D-ruumis liikumiseks tööriistu, muutes samal ajal pidevalt nurka ja orientatsiooni. Aastakümneid nõudis see piinavalt keerukat programmeerimist, käsitsi vigade kompenseerimist ja sagedast ümbertöötamist. TänaRTCP (Rotational Tool Center Point) tehnoloogiaon protsessi pöördeliselt muutnud, muutes kunagise suure-riski- ja töömahuka-ülesande sujuvaks ja usaldusväärseks toiminguks. See artikkel selgitab, kuidas RTCP töötab, miks see on transformatiivne ja kuidas see lihtsustab keeruka pinnatöötluse kõiki etappe.
Mis on RTCP?
RTCP (pöörleva tööriista keskpunkt)-tuntud ka kuiTCPC(Tööriista keskpunkti juhtimine) võiTCPM(Tool Center Point Management)-on määrav juhtimistehnoloogiatõeline 5-teljeline CNC-töötlus. RTCP on oma põhiolemuselt CNC-süsteemi reaalajas{1}}algoritm, miskompenseerib dünaamiliselt pöördetelje liikumisest põhjustatud tööriista otsa nihkumist.
Traditsioonilises 3-teljelises töötluses järgib tööriista keskpunkt (TCP) otse programmeeritud rada. sisse5-teljeline töötlemine(3 lineaarset telge X/Y/Z + 2 pöördteljed A/B/C), pea või laua pööramine muudab tööriista ruumilist orientatsiooni. Ilma kompensatsioonita nihutab see pööramine tegelikku lõikepunkti programmeeritud koordinaatidest eemale, põhjustades tee kõrvalekaldeid, halba pinnaviimistlust ja mõõtmevigu.
RTCP lahendab selle, hoides tööriista otsa programmeeritud teele lukustatuna{0}}olenemata sellest, kuidas pöörlevad teljed liiguvad.Masina juhtimissüsteem arvutab pidevalt pöörlemisel tekkivat nihet ja kohandab selle tühistamiseks koheselt lineaartelgi. Lühidalt:
RTCP-ga juhib programm tööriista otsa; ilma RTCPta juhib programm masina telgi.
Kuidas RTCP töötab: täpsusteadus
RTCP toimib suletud-ahela reaalajas-tsüklismõõtmine → arvutamine → kompenseerimine:
Programmeerimine tooriku koordinaatsüsteemisInsener programmeerib ainult soovitudtööriista otsa tee ja suunddetaili (mitte masina telgede) suhtes. Seda tuntakse kui"osa{0}}keskne programmeerimine".
Reaalajas{0}}kinemaatiline arvutusKui pöörlevad teljed (nt A/C või B/C) liiguvad tööriista kallutamiseks, kasutab CNC-süsteem täiustatud koordinaatide teisendust ja pöördkinemaatikat, et arvutada välja täpne lineaartelje (X/Y/Z) liikumine, mis on vajalikhoidke otsikut programmeeritud punktis paigal.
Dünaamiline kompensatsioonLineaarsed teljed liiguvad samaaegselt ja proportsionaalselt, et neutraliseerida pöörlemisest põhjustatud nihet. Seda juhtub tuhandeid kordi sekundis, tagades sujuva ja veatu{1}}liikumise.

See vahetus-masina{0}}kesksest juhtimisest osa-kesksele juhtimisele-on RTCP lihtsustamisvõime alus.
5 viisi, kuidas RTCP lihtsustab keerulist pinnatöötlust
1. Lihtsustab oluliselt programmeerimist ja CAM-i
Enne RTCP-d:Programmeerijad pidid käsitsi arvestama masina geomeetria, tööriista pikkuse ja pöördenihked. Iga muudatus-tööriistavahetus, pisem kinnituste korrigeerimine või masinavahetus-nõudis protsessori täielikku-järgset taastamist ja keerulisi trigonomeetrilisi ümberarvutusi. Programmid olid masinaspetsiifilised-ja mitte{6}}kaasaskantavad.
RTCP-ga:
Programmeerida otse detaili koordinaatsüsteemis;ignoreerida masina kinemaatikat.
Üks programm töötab iga RTCP masina jaoksja mis tahes kehtiv tööriista pikkus.
CAM-i{0}}järeltöötlus on palju lihtsam: väljastatakse ainult tippude koordinaadid ja vektorisuunad.
Programmeerimisaeg väheneb 30–50%palju vähemate vigadega.
2. Kaldkriipsud seadistamise ja kinnitamise aeg (kuni 50%)
Enne RTCP-d: Vajalikud osadtäpne tsentreerimine ja joondaminepöördteljega. Isegi väikesed kõrvalekalded põhjustasid tõsiseid vigu. Seadistamine võttis sageli 4+ tundi töö kohta.
RTCP-ga:
Tooriku positsioneerimise vigade automaatne kompenseerimine.
Osad võivad olla "jämedalt joondatud"; pole vaja täiuslikku tsentreerimist.
Üks seadistus täielikuks 5-poolseks töötlemiseks-ei ole uuesti-paigaldatud.
Kiiremad üleminekud; seadistamiseks on vaja vähem kvalifitseeritud tööjõudu.

3. Võrratu täpsus ja pinnakvaliteet
Enne RTCP-d:Tööriistatee kõrvalekalle, "mitte{0}}lineaarsed vead" ja ebajärjekindel samm-põhjustatud:
Nähtavad tunnistaja jäljed ja kammkarbid
Kehv mõõtmete täpsus
Sage ümbertöötamine või praak
RTCP-ga:
Tööriista ots järgib täpselt programmeeritud rada(tüüpiliselt ±0,001 mm).
Tööriista sujuvam liikuminevälistab äkilised suunamuutused.
Ühtlane laastukoormus ja lõikenurk-kriitiline kõvade materjalide ja peene viimistluse jaoks.
Keerulised kontuurid (nt turbiini labad) saavutavad30% suurem täpsus.
4. Maksimeerib tööriista eluiga ja vähendab kulusid
Lühemad, jäigemad tööriistadsaab kasutada (RTCP kompenseerib pikkust).
Ühtlased lõiketingimusedvähendada tööriistade lõdisemist ja väsimust.
Vähem praaki ja ümbertöödalandab materjali- ja tööjõukulusid.
Pikem masina eluigasujuvama ja optimeeritud liikumise tõttu.
5. Suurendab oluliselt ohutust ja vähendab kokkupõrkeohtu
Enne RTCP-d: Pöörlev liikumine tekitas ettearvamatud tööriistateed, suurendades kokkupõrkeohtu kinnitusdetailide, osade või masinatega.
RTCP-ga:
Ettenähtav tööriista otsa liikuminelihtsustab simuleerimist ja kontrollimist.
Tööriist pöörlebotsa ümber, mitte spindli keskpunkt-pöörderaadiuse minimeerimine.
Seadistamise ajal käsitsi keeratavad reguleerimised hoiavad otsiku paigal, vältides juhuslikke kokkupõrkeid.
RTCP vs. mitte-RTCP: kriitiline erinevus
| Aspekt | Ilma RTCP-ta (pseudo 5-teljeline) | RTCP-ga (True 5-Axis) |
|---|---|---|
| Juhtimise loogika | juhib telgi; otsa triivib | Juhtnupudjootraha; teljed kompenseerivad |
| Programmeerimine | Masina-spetsiifiline; keeruline matemaatika | Osa{0}}keskne; lihtne ja kaasaskantav |
| Tööriista muudatused | Nõuab täielikku ümberprogrammeerimist | Lihtsalt värskendage tööriista nihet |
| Seadistamine | Täpne joondamine on kohustuslik | Jäme joondus OK; automaatne-kompensatsioon |
| Täpsus | Kalduvus kõrvalekalletele ja vigadele | Kõrge täpsus, kitsad tolerantsid |
| Pinnaviimistlus | Tunnistajajäljed, ebaühtlased | Sujuv, ühtlane, kõrge{0}}kvaliteet |
| Programmi kaasaskantavus | Seotud ühe masina külge | Ühildub rist-masinaga |
Lühidalt: mitte{0}}RTCP-masinad liigutavad telgi; RTCP masinad töötlevad detaili.
Päris-maailma rakendused: kus RTCP särab
RTCP onasendamatuväga{0}}keerukate osade jaoks erinevates tööstusharudes:
Lennundus: Turbiini labad, tiivikud, bliskid, konstruktsioonikomponendid.
Energia: Jõuturbiini labad, pumba komponendid, soojusvahetid.
Hallitus ja suremine: keerulised plastist vormid, stants{0}}valuvormid, sepistamisvormid.
Autotööstus: Mootori osad, turbiinirattad, eritellimusel komponendid.
Meditsiiniline: implantaadid, proteesid, kirurgilised tööriistad (titaan, koobalt{0}}kroom).
Optika: Vabakujulised läätsed, optilised täppisvormid.
Rakenduse G-Codes & Systems lubamine
RTCP aktiveeritakse standardsete G-koodide kaudu:
Fanuc: G43.4 (aktiveeri), G49 (tühista)
Siemens: TRAORI (aktiveeri), TRAFORI (tühista)
Heidenhain: TCPM / MTC
Fidia: Algne RTCP arendaja
Järeldus: RTCP – kaasaegse 5-teljelise töötlemise nurgakivi
RTCP-tehnoloogia ei paranda mitte ainult 5-teljelist töötlemist, vaid määratleb selle uuesti.Nihutades juhtimist masina telgedelttööriista ots, see välistab keerukuse igas etapis: lihtsam programmeerimine, kiirem seadistamine, parem täpsus, suurepärane pinnakvaliteet, madalamad kulud ja ohutum töö. Keeruliste pindadega töötavate tootjate jaoks ei ole RTCP valikuline "luksusfunktsioon"-, see onoluline tehnoloogiamis muudab täiustatud disaini eesmärgid usaldusväärseks, korratavaks ja kvaliteetseks{0}}toodanguks.
Ajastul, kus toodete keerukus kasvab, tagab RTCP sellevõimaliku kunstdisainis muutubsaavutatava kunsttootmises.